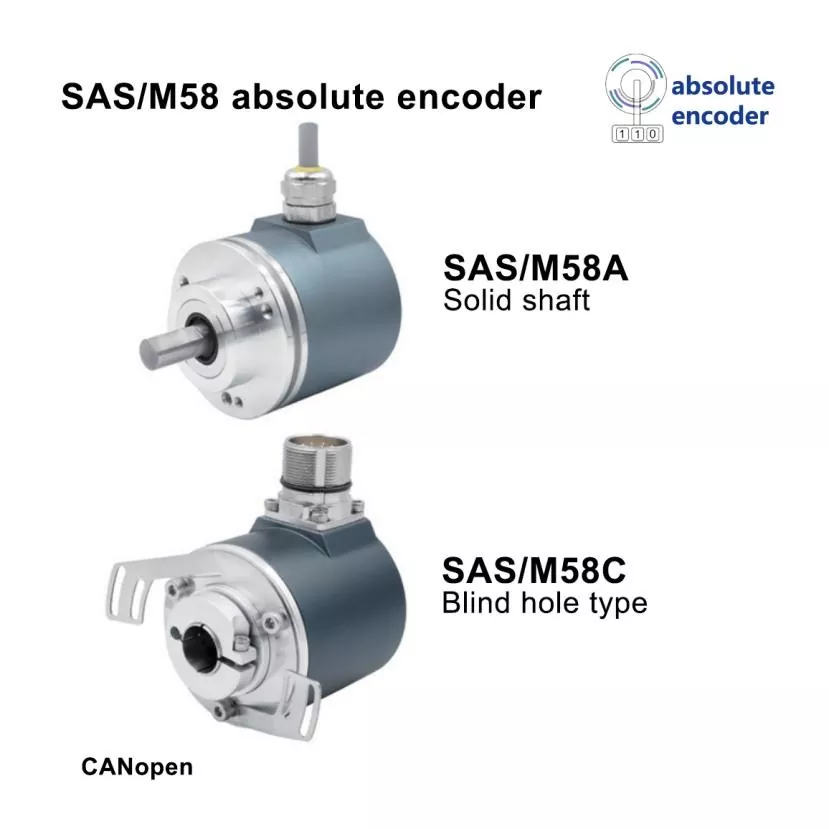
Jingyuetillhandahåller avancerade rörelsekontrolllösningar för krävande automationsapplikationer. DeAbsolut Multi Turn Fotoelektrisk Encoderkombinerar högupplöst optisk återkoppling, positionsmätning med flera svängar och en kompakt design för att hjälpa ingenjörer att uppnå exakt roterande positionering i utrustning med begränsad utrymme.
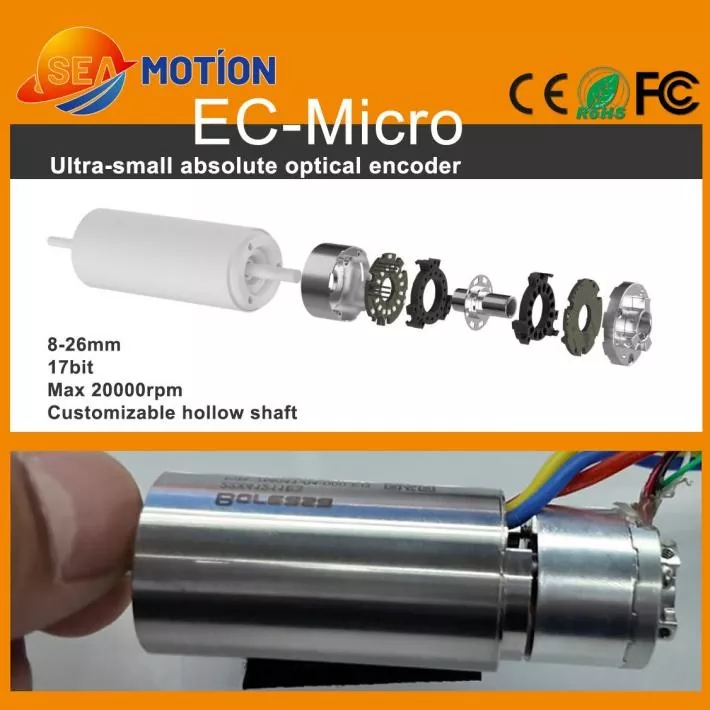
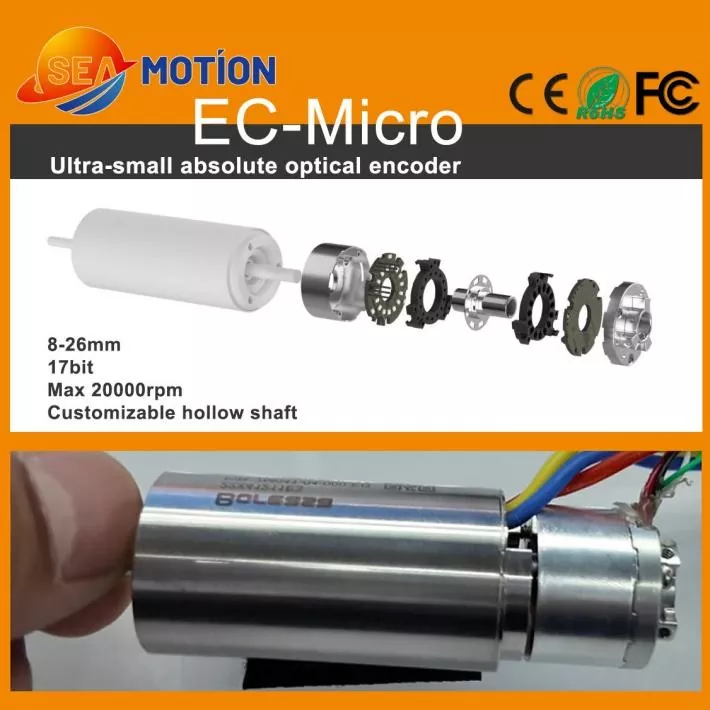
En absolut flervarvs fotoelektrisk kodare är en precisionsåterkopplingsenhet som mäter både vinkelposition inom ett enda varv och antalet varv som fullbordas av en roterande axel. Genom att kombinera optisk avkänning med absolut positionskodning stöder den noggrann rörelseövervakning i miniatyrservomotorer, robothänder och avancerade automationssystem. EC-Micro-serien som är associerad med Jingyues försörjningskedja för rörelsekontroll erbjuder ett ytterdiameterintervall på 8–26 mm, 17-bitars upplösning, RS485-kommunikation och en högsta tillåtna hastighet på 20 000 RPM. Den här artikeln förklarar dess funktionsprinciper, tekniska specifikationer, tillämpningsfördelar och urvalsöverväganden för att hjälpa ingenjörer att identifiera en lämplig kodare för deras krav på rörelsekontroll.
Innehållsförteckning
- Vad är en Absolute Multi Turn Photoelectric Encoder?
- Hur fungerar kodaren?
- Viktiga tekniska specifikationer
- Huvudfördelarna för Precision Motion Control
- Industriella tillämpningar och användningsfall
- Hur man väljer rätt kodare
- Installations- och integrationsöverväganden
- Vanliga frågor
- Slutsats: Hitta rätt lösning för rörelsefeedback
Vad är en Absolute Multi Turn Photoelectric Encoder?
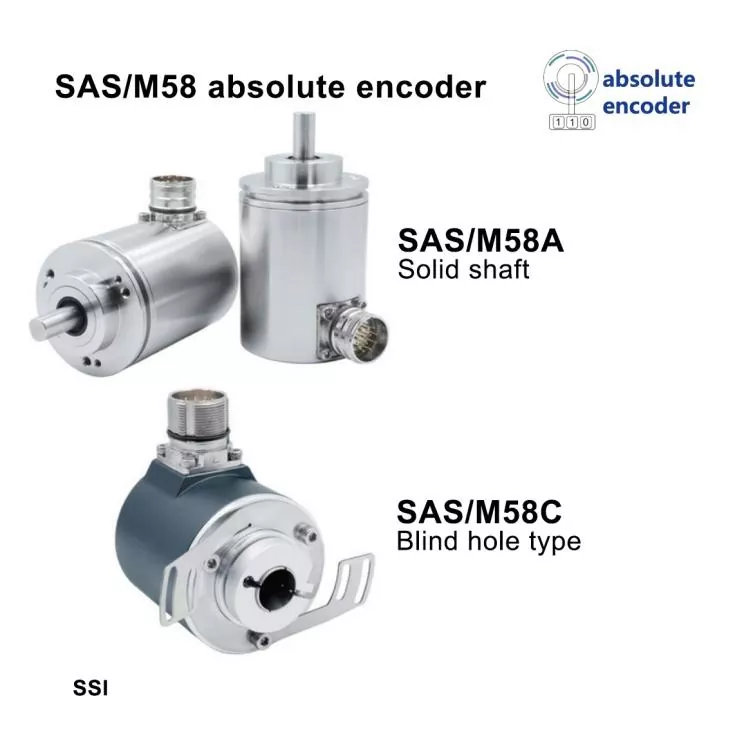
En absolut multi-turn fotoelektrisk kodare är en optisk positionssensor designad för att mäta axelrotation över flera varv. Till skillnad från en inkrementell pulsgivare, som primärt rapporterar positionsändringar genom pulser, tilldelar en absolutkodare ett digitalt lägesvärde till en specifik vinkelposition. En multi-turn modell representerar också antalet genomförda rotationer inom dess stödda mätområde.
Denna kombination gör kodaren särskilt användbar när en maskin måste identifiera sin position exakt utan att bara förlita sig på att räkna rörelse från en referenspunkt. Styrenheten kan använda den rapporterade positionen för att stödja positionering, synkronisering och rörelsekontroll med sluten slinga.
EC-Micro-serien är designad för kompakta installationer där konventionella återkopplingsenheter kan ta för mycket utrymme. Dess lilla formfaktor och anpassningsbara ihåliga axelstruktur hjälper ingenjörer att integrera positionsåterkoppling i miniatyrmotorer och tätt anordnade mekaniska sammansättningar.
För ytterligare produktinformation, besök produktsidan för Absolute Multi Turn Photoelectric Encoder.
Hur fungerar kodaren?
En fotoelektrisk kodare använder optiska komponenter för att detektera förändringar i den relativa positionen för en kodad skiva eller optiskt mönster. När axeln roterar läser det optiska avkänningssystemet mönstret och omvandlar den detekterade informationen till elektriska signaler. Intern bearbetningselektronik producerar sedan digitala positionsdata för den anslutna styrenheten.
I en multi-turn absolut encoder innehåller den rapporterade informationen två viktiga element:
- Enkelvarvsläge:Identifierar axelns vinkelläge inom ett helt varv.
- Flervarvsläge:Representerar det ackumulerade antalet varv inom pulsgivarens specificerade mätområde.
Dessa värden tillåter rörelseregulatorn att tolka axelpositionen över ett bredare arbetsområde. Den exakta metoden som används för att behålla eller återställa svänginformation beror på kodarens interna arkitektur och produktdesign. Ingenjörer bör bekräfta det specificerade beteendet efter strömavbrott snarare än att anta att varje flervarvskodare fungerar identiskt.
Optisk avkänning kan också erbjuda fördelar i miljöer där magnetisk interferens påverkar andra avkänningsteknologier. Den totala prestandan beror dock fortfarande på installationskvalitet, elektrisk brushantering, mekanisk inriktning och kodarens specificerade driftsförhållanden.
Viktiga tekniska specifikationer för EC-Micro-serien
Att utvärdera tekniska parametrar före upphandling hjälper ingenjörer att verifiera mekanisk kompatibilitet, kommunikationskrav och förväntad positioneringsprestanda. Följande specifikationer är publicerade för EC-Micro miniatyr absolut flervarv fotoelektrisk encoder.
| Parameter | Specifikation | Teknisk övervägande |
|---|---|---|
| Ytterdiameter | 8–26 mm | Stöder kompakta utrustningslayouter |
| Referensmått | Ø19 mm × 14,5 mm | Bekräfta den valda konfigurationen |
| Upplösning | 17 bitar | Ger fin positionskvantisering |
| Utgångsgränssnitt | RS485 | Verifiera protokoll- och kontrollerkompatibilitet |
| Baudhastighet | 2,5 Mbps | Bekräfta kommunikationsinställningar som stöds |
| Räckvidd för flera varv | 24 bitar vid 17-bitars upplösning; 16 bitar vid 23-bitars upplösning | Bekräfta den nödvändiga konfigurationen |
| Högsta tillåtna hastighet | 20 000 RPM | Observera mekaniska och elektriska gränser |
| Matningsspänning | DC 5 V ±5 % | Tillhandahåll en kompatibel strömförsörjning |
| Husmaterial | Aluminium | Tänk på montering och termiska förhållanden |
| Skyddsklassning | IP40 efter installation | Utvärdera damm- och fuktexponering |
| Driftstemperatur | -20°C till +85°C | Kontrollera den faktiska utrustningsmiljön |
| Elektrisk anslutning | 5-stifts PCB-lödningsgränssnitt | Planera PCB-layouten och kabeldragningsprocessen |
Viktig specifikationsnotering:Den publicerade produktinformationen listar olika flervarvsintervall för olika upplösningskonfigurationer. Bekräfta den erforderliga modellen, kommunikationsdetaljer, mekaniska dimensioner och tillämpliga noggrannhetsspecifikationer med leverantören innan du slutför en design.
Huvudfördelarna för Precision Motion Control
1. Kompakt design för utrustning med begränsad utrymme
Miniatyrisering är en stor utmaning i modern robotteknik och precisionsmaskineri. EC-Micro-serien erbjuder ytterdiametrar från 8 mm till 26 mm, vilket hjälper designers att integrera positionsåterkoppling i kompakta motorenheter. Dess ihåliga struktur kan också stödja mekanisk integration där en axel eller central passage måste förbli tillgänglig, beroende på den valda konfigurationen.
2. Högupplöst positionsåterkoppling
Den listade 17-bitarsupplösningen stöder finvinkelpositionsrepresentation. Högre upplösning kan hjälpa en styrenhet att identifiera mindre positionsändringar, men det garanterar inte automatiskt motsvarande systemnoggrannhet. Kodarnoggrannhet, repeterbarhet, axelkoppling, mekaniskt spel och kontrollslingprestanda måste också beaktas.
3. Positionsmätning med flera varv
Envarvsåterkoppling identifierar vinkelposition inom ett varv, medan återkoppling med flera varv utökar positionsmätningen över flera rotationer. Detta är användbart i mekanismer där axelrörelsen fortsätter genom flera varv och regulatorn behöver både vinkel- och svänginformation.
4. Höghastighetsdrift
Med en publicerad maximalt tillåten hastighet på 20 000 RPM är pulsgivaren avsedd för applikationer som kräver höghastighets roterande återkoppling. Den faktiska driftgränsen måste också ta hänsyn till motorn, kopplingen, monteringsarrangemanget, kommunikationscykeln och styrenhetens förmåga att bearbeta positionsdata.
5. Optisk avkänning för störningshantering
Fotoelektrisk avkänning bygger på optisk detektion snarare än magnetfältsmätning. Detta kan vara fördelaktigt i system där magnetisk störning är ett problem. Ändå kräver optiska kodare fortfarande lämplig elektrisk skärmning, jordning, mekaniskt skydd och installationsmetoder.
Industriella tillämpningar och användningsfall
Kombinationen av miniatyrdimensioner och absolut multi-turn feedback gör denna kodare relevant för flera avancerade motion control-applikationer.
Kärnlösa motorer och miniatyrservosystem
Kärnlösa motorer används i applikationer som prioriterar låg tröghet, kompakt konstruktion och responsiv rörelse. En miniatyrgivare kan ge axelpositionsåterkoppling samtidigt som det bevarar värdefullt installationsutrymme. Ingenjörer bör matcha kodarens axelgränssnitt, hastighetsklassning och kommunikationskrav till motorenheten.
Robotiska skickliga händer
Robothänder innehåller flera kompakta leder som måste koordinera fingerrörelser och svara på ändrade kommandon. Absolut positionsåterkoppling kan hjälpa styrenheten att bestämma ledpositionen och förbättra repeterbara rörelser. Det slutliga resultatet beror på den fullständiga avkännings-, mekaniska och kontrollarkitekturen.
ZR-moduler och kompakta rörelsemekanismer
ZR-moduler och andra precisionsmekanismer integrerar ofta roterande och linjära rörelser i ett begränsat installationsutrymme. En kompakt pulsgivare kan stödja roterande återkoppling i motorn eller transmissionsenheten, vilket hjälper styrsystemet att koordinera rörelsen enligt maskinens driftskrav.
Andra potentiella tillämpningar
- Miniatyr industriell automationsutrustning.
- Precisionspositioneringsmekanismer.
- Kompakta robotkopplingar och ställdon.
- Små DC servomotorenheter.
- Specialiserad utrustning som kräver roterande återkoppling med flera varv.
För en bredare bild av tillgängliga återkopplingstekniker kan ingenjörer också utforska produktkategorin fotoelektriska kodare.
Hur man väljer rätt kodare
Att välja en kodare kräver mer än att jämföra upplösning eller maximal hastighet. En pålitlig urvalsprocess börjar med den mekaniska konstruktionen och styrsystemets funktionskrav.
- Definiera mätområdet.Bestäm den vinkelupplösning som krävs per varv och det totala antalet varv som måste mätas.
- Bekräfta noggrannhetskraven.Skilj mellan upplösning, absolut noggrannhet, repeterbarhet och tillåtet positionsfel.
- Kontrollera mekaniska mått.Verifiera ytterdiameter, total höjd, axeldiameter, hålhålsdimensioner, monteringsskruvar och tillåten axelförskjutning.
- Verifiera kommunikationskompatibilitet.Bekräfta RS485-gränssnittet, kommunikationsprotokoll som stöds, baudhastighet, dataformat och styrenhetskonfiguration.
- Utvärdera elektriska krav.Kontrollera matningsspänning, strömförbrukning, kontaktdesign, PCB-fotavtryck och elektriska brusförhållanden.
- Se över driftsförhållandena.Matcha driftstemperatur, skyddsklass, rotationshastighet och installationsmiljö till applikationen.
- Bekräfta strömförlustbeteende.Bestäm hur den valda modellen hanterar information om flera svängar under strömavbrott och omstart.
När applikationen kräver en annan mätteknik, jämför designen med en absolut envarvs fotoelektrisk pulsgivare eller en absolut induktiv givare. Dessa alternativ fyller olika återkopplingskrav och bör bedömas mot den faktiska systemdesignen.
Installations- och integrationsöverväganden
Även en högupplöst kodare kan inte kompensera för dålig mekanisk installation eller en inkompatibel styrenhet. En strukturerad integrationsprocess hjälper till att skydda sensorn och förbättra konsistensen i rörelsefeedback.
- Mekanisk inriktning:Håll kodaraxeln och motoraxeln korrekt inriktade och inom de specificerade radiella och axiella förskjutningsgränserna.
- Säker montering:Använd den rekommenderade monteringsmetoden och undvik överdriven kraft på höljet eller PCB-anslutningen.
- Strömkvalitet:Upprätthåll den specificerade matningsspänningen och använd lämpliga metoder för jordning och bruskontroll.
- Kommunikationstestning:Verifiera dataformat, överföringshastighet, svarstid och felhantering på styrenhetens sida.
- Positionsvalidering:Jämför rapporterad position mot en lämplig referens under driftsättning och över representativa driftsförhållanden.
- Miljöskydd:Ta hänsyn till den publicerade IP40-skyddsklassificeringen och tillhandahåll ytterligare kapslingsskydd om applikationen kräver det.
För en ny design bör testning omfatta start, normal drift, riktningsändringar, maximal förväntad hastighet och återställning efter strömavbrott. Dessa kontroller hjälper till att identifiera integrationsproblem innan utrustningen sätts i produktion.
Vanliga frågor
1. Vad är den största skillnaden mellan en absolut flervarvskodare och en inkrementell kodare?
En absolut flervarvskodare rapporterar en kodad position som inkluderar vinkelpositions- och svänginformation inom sitt specificerade område. En inkrementell kodare rapporterar rörelse genom signalförändringar och kräver i allmänhet en referens eller en pålitlig räknestrategi för att fastställa absolut position. Det mest lämpliga valet beror på applikationens startbeteende, positioneringskrav och styrenhetsdesign.
2. Vilken upplösning stöder EC-Micro absoluta multi-turn fotoelektrisk encoder?
De publicerade EC-Micro-specifikationerna inkluderar en 17-bitars upplösningskonfiguration. Produktinformationen listar också en 23-bitars konfiguration som är associerad med ett annat multi-turn range. Bekräfta den exakta modellen och konfigurationen före köp, och kom ihåg att upplösningen inte är detsamma som absolut noggrannhet.
3. Kan denna omkodare arbeta med höga varvtal?
Den publicerade högsta tillåtna hastigheten är 20 000 RPM. Faktisk driftprestanda beror på den mekaniska monteringen, monteringstoleranser, elektriskt gränssnitt och styrenhet. Ingenjörer bör validera hela systemet under de avsedda driftsförhållandena.
4. Vilka applikationer drar mest nytta av en fotoelektrisk pulsgivare i miniatyr?
Typiska applikationer inkluderar kärnlösa motorer, robotiska fingerfärdiga händer, ZR-moduler, miniatyrservosystem och kompakt automationsutrustning. Dessa system kan gynnas när installationsutrymmet är begränsat, men korrekt roterande positionsåterkoppling är fortfarande viktig.
5. Vad ska köpare bekräfta innan de beställer?
Köpare bör bekräfta upplösning, flervarvsintervall, kommunikationsprotokoll, dimensioner, axelkompatibilitet, driftshastighet, matningsspänning, skyddsklassning, driftstemperatur och effektbortfall. Att tillhandahålla motormodell, installationsritning och styrenhetsspecifikationer kan hjälpa leverantören att rekommendera en kompatibel konfiguration.
Slutsats: Hitta rätt lösning för rörelsefeedback
En Absolute Multi Turn Photoelectric Encoder kan stödja exakt roterande återkoppling i kompakta, högpresterande rörelsekontrollsystem. Dess kombination av optisk avkänning, flervarvsmätning, högupplöst utsignal och miniatyrkonstruktion gör den till ett relevant alternativ för robotik, kärnlösa motorer och utrymmesbegränsad automationsutrustning. Framgångsrik implementering beror dock på att man väljer rätt konfiguration och validerar hela det mekaniska och elektriska systemet.
Jingyues lösningar för rörelsestyrning är designade för att möta krävande integrationskrav över avancerade automationsapplikationer. Om du utvärderar en miniatyrkodare för ett nytt projekt eller uppgraderar ett befintligt rörelsekontrollsystem, granska produktspecifikationerna ochkontakta ossför att diskutera din upplösning, axeldimensioner, kommunikationsgränssnitt och anpassningskrav. Dela dina applikationsdetaljer för att hjälpa dig att hitta en lämplig kodarlösning för din utrustning.