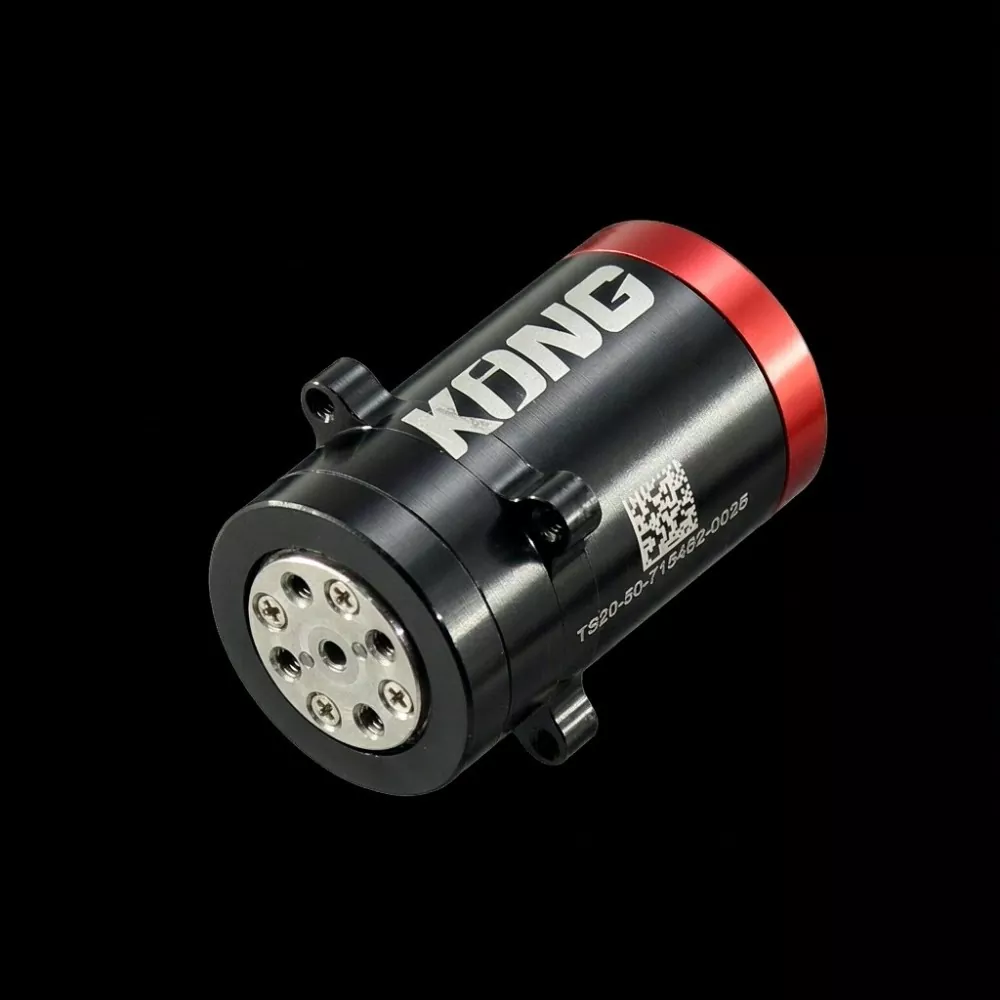
Eftersom robothänder blir alltmer kapabla att utföra känsliga manipulationer och människoliknande rörelser, är det viktigt att välja rätt ledmanöverdon för att uppnå exakt rörelse och tillförlitlig kraftåterkoppling.SJÖRÖRELSEtillhandahåller avancerade rörelsekontrolllösningar, inklusiveSkicklig handledsmodul, designad för att möta de krävande kraven för kompakta robothänder, multifingergripare och intelligenta robotsystem. Dess TS20-serie integrerar en motor, reducering, dubbla omkodare och en intern servodrift i en exceptionellt kompakt struktur, vilket hjälper ingenjörer att förenkla systemintegration samtidigt som de förbättrar rörelsenoggrannheten och styrflexibiliteten.
En fingerfärdig handledsmodul är ett kompakt integrerat ställdon som gör det möjligt för robotfingrar och mekaniska leder att utföra exakta, koordinerade rörelser. Den här artikeln utforskar dess funktionsprinciper, väsentliga tekniska specifikationer, prestandafördelar, tillämpningsscenarier och urvalsöverväganden. Med SEA MOTIONs TS20-serie som exempel förklarar den hur en integrerad ledmodul med 20 mm diameter kombinerar högupplöst återkoppling, lågt spel, impedanskontroll och höghastighets RS485-kommunikation för att stödja avancerad robotmanipulation.
1. Vad är en fingerfärdig handledmodul?
2. Hur fungerar en fingerfärdig ledmodul?
3. Tekniska nyckelspecifikationer och jämförelse av prestanda
4. Vilka är fördelarna med kärndesignen?
5. Varför är impedanskontroll viktig för robothänder?
6. Stora tillämpningar inom robotik och automation
7. Hur man väljer rätt fingerfärdig ledmodul
8. Installations- och underhållsöverväganden
A Skicklig handledsmodulär en integrerad rörelsekontrollkomponent speciellt utformad för att driva lederna hos robotfingrar och andra kompakta robotmekanismer. Till skillnad från konventionella motorer som kräver separata växellådor, pulsgivare och extern drivelektronik, kombinerar en integrerad kopplingsmodul dessa väsentliga komponenter till en kompakt enhet.
Denna integration är särskilt viktig i robothänder eftersom det tillgängliga installationsutrymmet är extremt begränsat. Varje finger kan innehålla flera oberoende styrda leder, och det övergripande systemet måste balansera kompakta dimensioner, låg vikt, tillräckligt vridmoment och exakt återkoppling.
SJÖRÖRELSE TS20-serien möter dessa krav genom flera integrerade teknologier:
Genom att integrera dessa komponenter förenklar modulen mekanisk och elektrisk systemdesign samtidigt som den tillhandahåller de återkopplingsmöjligheter som krävs för exakt robotmanipulation.
Funktionsprincipen för en fingerfärdig handledsmodul involverar koordinerad motordrift, mekanisk transmission, återkoppling av enkoder och styrning med sluten slinga.
När värdstyrenheten skickar ett rörelsekommando, bearbetar den integrerade drivenheten målposition, hastighet, styvhet, dämpning och frammatningsmoment. Motorn genererar sedan rotationsrörelse, som passerar genom precisionsreduceraren för att driva den anslutna robotleden.
Samtidigt mäter kodarsystemet kontinuerligt rörelsetillståndet. Denna återkoppling gör att regulatorn kan jämföra faktiska prestanda med den beordrade rörelsen och justera motoreffekten därefter.
TS20 använder en dubbelkodararkitektur, med återkoppling tillgänglig från motsatta ändar av kugghjulståget. Detta arrangemang hjälper styrsystemet att observera rörelser på utgångssidan snarare än att enbart förlita sig på mätningar på motorsidan.
Dess kontrollprocess kan sammanfattas enligt följande:
Denna integrerade arkitektur hjälper robothänder att uppnå koordinerad rörelse och kontrollerad interaktion med föremål av olika storlekar, former och mekaniska egenskaper.
Tekniska specifikationer påverkar direkt om ett ledställdon kan uppfylla de mekaniska och styrande kraven för en robothand. SEA MOTION TS20 finns i två konfigurationer: TS20-50 och TS20-100. Båda modellerna delar samma mekaniska hölje men erbjuder olika vridmoment och hastighetsegenskaper.
| Teknisk parameter | TS20-50 | TS20-100 |
|---|---|---|
| Utväxlingsförhållande | 50:1 | 100:1 |
| Nominellt vridmoment | 0,7 N·m | 1,5 N·m |
| Högsta vridmoment | 2 N·m | 4 N·m |
| Topp vridmoment varaktighet | 300 ms | 300 ms |
| Maximal hastighet utan belastning | 31,4 rad/s | 15,7 rad/s |
| Glapp | Under 20 bågsekunder | Under 20 bågsekunder |
| Encoder | Dubbla 24-bitars | Dubbla 24-bitars |
| Mått | Ø20 × 35 mm | Ø20 × 35 mm |
| Ihålig borrning | Ø1,7 mm | Ø1,7 mm |
| Vikt | 35 g | 35 g |
| Märkspänning | 24 VDC | 24 VDC |
| Kommunikation | RS485 | RS485 |
| Bakåtkörbar | Ja | Ja |
Förutom mekanisk prestanda har TS20 ett avancerat kommunikations- och kontrollgränssnitt:
Dessa specifikationer gör modulen lämplig för applikationer som kräver kompakt mekanisk integration, högupplöst återkoppling och responsiv rörelsekontroll.
Att välja en lämplig fingerfärdig ledmodul innebär mer än att jämföra nominellt vridmoment och motorhastighet. Mekaniska dimensioner, återkopplingsarkitektur, styrflexibilitet och integrationskomplexitet påverkar också robotsystemets övergripande prestanda.
TS20 har ett cylindriskt hus som endast mäter Ø20 mm i diameter och 35 mm i längd, med en totalvikt på 35 g. Denna kompakta formfaktor tillåter ingenjörer att installera ställdon inom begränsade fingerledsutrymmen utan att nämnvärt öka robothandens totala massa.
Två oberoende 24-bitars kodare ger detaljerad rörelsefeedback. Kombinerat med mätning på utgångssidan och glapp under 20 bågsekunder, stödjer denna arkitektur noggrann positionsövervakning och förbättrad kontroll av små ledrörelser.
Konfigurationerna 50:1 och 100:1 delar samma hölje och Ø24 mm monteringsfläns. Ingenjörer kan därför utvärdera olika vridmoment och hastighetskrav utan att göra om den huvudsakliga mekaniska monteringsstrukturen.
Den inbyggda fältorienterade styrenheten eliminerar behovet av en separat extern motordrivenhet. Modulen arbetar med en 24 VDC-matning och en RS485-kommunikationsanslutning, vilket minskar antalet komponenter som krävs för systemintegration.
Bakåtkörbarhet gör att den utgående axeln reagerar på yttre krafter istället för att bete sig som en stel, låst transmission. Denna egenskap är särskilt värdefull när ett robotfinger får oväntad kontakt med ett föremål eller behöver justera dess gripkraft.
Den Ø1,7 mm ihåliga borrningen skapar en dedikerad färdväg genom fogaxeln. Den kan rymma en sena eller signalledning, vilket hjälper ingenjörer att organisera interna ledningar och mekaniska transmissionselement i kompakta robotenheter.
Robothänder måste ofta utföra uppgifter som involverar fysisk interaktion, som att hålla i ömtåliga föremål, manipulera verktyg och upprätthålla stabil kontakt med oregelbundna ytor. Enbart positionskontroll ger kanske inte tillräcklig flexibilitet för dessa operationer.
Impedanskontroll gör det möjligt för en robotled att reglera sin reaktion på positionsfel och yttre krafter. TS20 stöder en integrerad impedanskontrollmodell uttryckt som:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Där:
Genom att justera styvhet och dämpning kan ingenjörer konfigurera olika mekaniska svarsegenskaper för olika uppgifter.
Till exempel kan ett robotfinger använda ett relativt följsamt svar när det initialt kommer i kontakt med ett föremål och öka styvheten när större positionsstabilitet krävs. Att ställa in Kp till noll möjliggör vridmomentkällans beteende, vilket kan vara användbart för kraftkontrollerade fingerapplikationer.
Denna flexibilitet gör impedanskontroll till en viktig förmåga för avancerade robothänder som behöver balansera rörelsenoggrannhet med fysisk interaktion.
Kombinationen av kompakta dimensioner, integrerad elektronik och flexibel kontroll gör en fingerfärdig handfogmodul användbar för flera precisionsrörelseapplikationer.
Varje robotfinger kan kräva flera oberoende styrda leder. Kompakta ställdon hjälper konstruktörer att fördela de nödvändiga drivenheterna genom fingerstrukturen samtidigt som de bibehåller en lämplig vikt och mekaniskt omslag.
Små humanoida robotar kräver lätta och lyhörda leder för att stödja naturliga rörelser och föremålsmanipulation. Integrerade ledmoduler kan förenkla designen av händer och andra kompakta ledade mekanismer.
Industriella och forskningsgripare behöver ofta hantera föremål med olika dimensioner och ytegenskaper. Justerbar styvhet, vridmomentkontroll och kodarfeedback hjälper till att stödja mer anpassningsbara greppstrategier.
Kompakta robotarmar som används i laboratorier, utbildningsmiljöer och forskningsanläggningar drar nytta av integrerade ställdon som minskar ledningskomplexiteten och förenklar mekanisk montering.
I specialiserade positioneringssystem och rymdmikroservoenheter, begränsat installationsutrymme och strikta masskrav gör kompakta rörelsekontrollkomponenter särskilt värdefulla. Verklig lämplighet beror på applikationens miljö-, säkerhets- och prestandavalideringskrav.
Att välja en lämplig ledmodul kräver en omfattande utvärdering av den mekaniska strukturen, rörelsekraven, styrarkitekturen och driftsmiljön.
Tänk på följande faktorer innan du fattar ett köpbeslut:
Utväxlingsförhållandet är en av de viktigaste faktorerna när du väljer en TS20-konfiguration.
Båda konfigurationerna delar samma mekaniska dimensioner och monteringsgränssnitt, vilket gör att ingenjörer kan jämföra sin prestanda under prototypframställning utan att ändra den grundläggande mekaniska designen.
Korrekt installation är avgörande för att bibehålla den mekaniska noggrannheten och driftsäkerheten hos en precisionsfogmodul.
När du installerar SEA MOTION TS20 bör ingenjörer vara särskilt uppmärksamma på följande detaljer:
TS20 innehåller också skyddsfunktioner som täcker överström, överspänning, underspänning, transient överspänning, FET-övertemperatur, motorövertemperatur och kodarfel. Ingenjörer bör granska felhanteringsprocedurer och driftsgränser under idrifttagning av systemet.
För transport är enskilda enheter förpackade i antistatiska påsar, dämpade med skyddande skum och placerade i separata lådor för att skydda utgångsflänsen och elektriska anslutningar.
S: Dess huvudsakliga funktion är att ge kontrollerad rotationsrörelse och feedback för robotfingerleder. Det gör det möjligt för robothänder att utföra exakt positionering, koordinerade fingerrörelser och justerbar kraftinteraktion med föremål.
S: En integrerad kopplingsmodul kombinerar motorn, reduceraren, kodarsystemet och drivelektroniken till en enhet. Detta minskar kraven på externa ledningar och komponenter samtidigt som det ger en mer kompakt lösning för utrymmesbegränsade robotmekanismer.
S: Den primära skillnaden är utväxlingsförhållandet. TS20-50 ger 0,7 N·m nominellt vridmoment och en maximal tomgångshastighet på 31,4 rad/s, medan TS20-100 ger 1,5 N·m nominellt vridmoment och en maximal tomgångshastighet på 15,7 rad/s. Båda modellerna har samma mått och vikt.
S: Nej. TS20 integrerar sin fältorienterade styrenhet i den gemensamma modulen. Den kräver en 24 VDC strömförsörjning och en RS485 kommunikationsanslutning för drift.
S: TS20 stöder RS485-kommunikation vid 7,5 Mbps och använder protokollet MIT impedansläge, version 3.4. Dess kommando- och svarsramar är 14 byte långa och innehåller CRC16-CCITT-verifiering.
A: Ja. Dess kompakta Ø20 mm × 35 mm struktur, 35 g vikt och konfigurerbara enhets-ID:n gör den lämplig för integration i robothänder med flera fingrar och kompakta gripsystem.
A: Ja. Kabelkablar kan termineras enligt specificerade längder, och kontakter kan läggas till vid ändlocket för volymproduktionskrav.
S: Den listade produktinformationen anger en minsta beställningskvantitet på 5 stycken och en ledtid på cirka 4 veckor. Köpare bör bekräfta det senaste produktionsschemat och leveransvillkoren när de begär en offert.
S: Prissättningen beror på det valda utväxlingsförhållandet, krav på kabelavslutning och orderkvantitet. Köpare kan lämna sin föredragna konfiguration och uppskattade årliga efterfrågan till SEA MOTION för en offert.
Prestandan hos en modern robothand beror mycket på kvaliteten på dess gemensamma manöver- och återkopplingssystem. En väldesignadSkicklig handledsmodulmåste kombinera kompakta dimensioner, tillräckligt med vridmoment, exakt avkänning, responsiv kommunikation och flexibel kontroll för att möta allt mer krävande robotapplikationer.
SJÖRÖRELSE TS20-serien sammanför dessa funktioner genom sin integrerade motor, precisionsreducerare, dubbla 24-bitars pulsgivare och inbyggd FOC-drivenhet. Med två alternativ för utväxlingsförhållande, glapp under 20 bågsekunder, bakåtkörbar utgång och höghastighets RS485-kommunikation, ger den ingenjörer en praktisk lösning för rörelsekontroll för fingerfärdiga händer, flerfingergripare och andra kompakta robotmekanismer.
När robotteknologin fortsätter att utvecklas kommer valet av en lämplig gemensam modul att förbli ett viktigt steg för att förbättra manipulationsprecision, mekanisk integration och övergripande systemprestanda.
Letar du efter en pålitlig fingerfärdig handfogmodul för ditt nästa robotprojekt?SJÖRÖRELSE erbjuder integrerade rörelsekontrolllösningar och konfigurerbara TS20-fogmoduler för att stödja olika tekniska och applikationskrav. Oavsett om du utvecklar en humanoid robothand, en precisionsgripare eller en kompakt robotarm, kan vårt team hjälpa dig att utvärdera utväxlingsförhållanden, vridmomentkrav, monteringsmått och kommunikationskompatibilitet. Utforska vår fingerfärdiga handfogmodul produktdetaljer idag ochkontakta ossför att diskutera dina tekniska krav, begära ett prov eller få en skräddarsydd offert.
-