Artikelsammanfattning: A planetledsmodulär en integrerad motion-control lösning utformad för att leverera vridmoment, kontrollerad rörelse och tillförlitlig positionering i robotsystem. I takt med att intelligenta robotar blir allt vanligare inom industriell automation, humanoid robotik och mobil utrustning, är det viktigt att välja rätt fogarkitektur för att balansera prestanda, kostnad och integrationskomplexitet.SJÖRÖRELSEutvecklar planetledsmoduler som kombinerar en ramlös vridmomentmotor, planetreducerare, dubbel magnetisk kodaråterkoppling och en dedikerad drivrutin. Den här artikeln utforskar deras funktionsprinciper, nyckelspecifikationer, tillämpningsscenarier och praktiska urvalsöverväganden för ingenjörer och industriutrustningstillverkare.
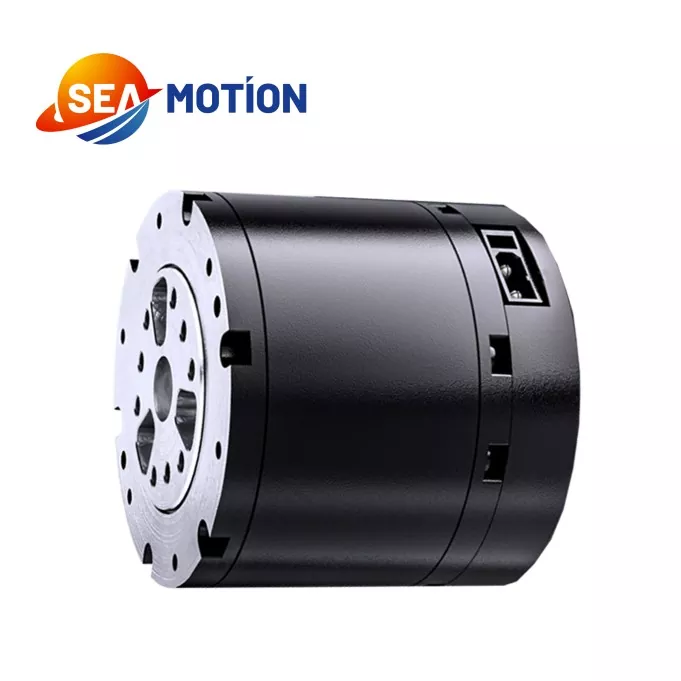
En planetledsmodul är en integrerad elektromekanisk enhet som genererar och kontrollerar rotationsrörelser runt en robotled. Istället för att kräva att ingenjörer ska hämta och montera varje rörelsekomponent oberoende, kombinerar en integrerad modul flera viktiga element till en samordnad enhet.
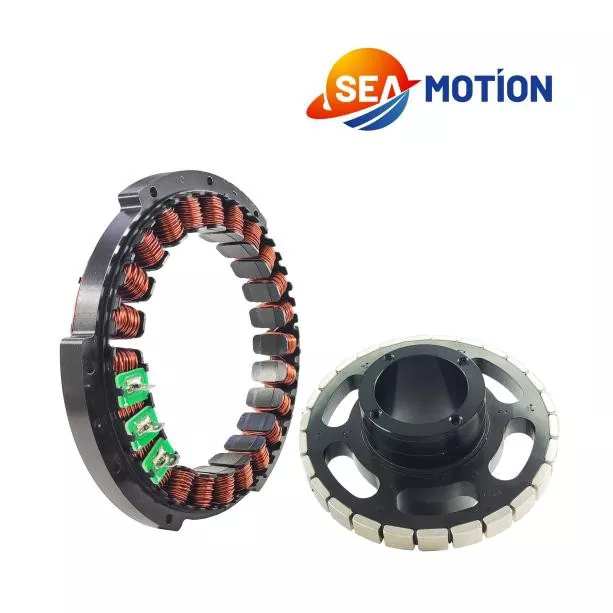
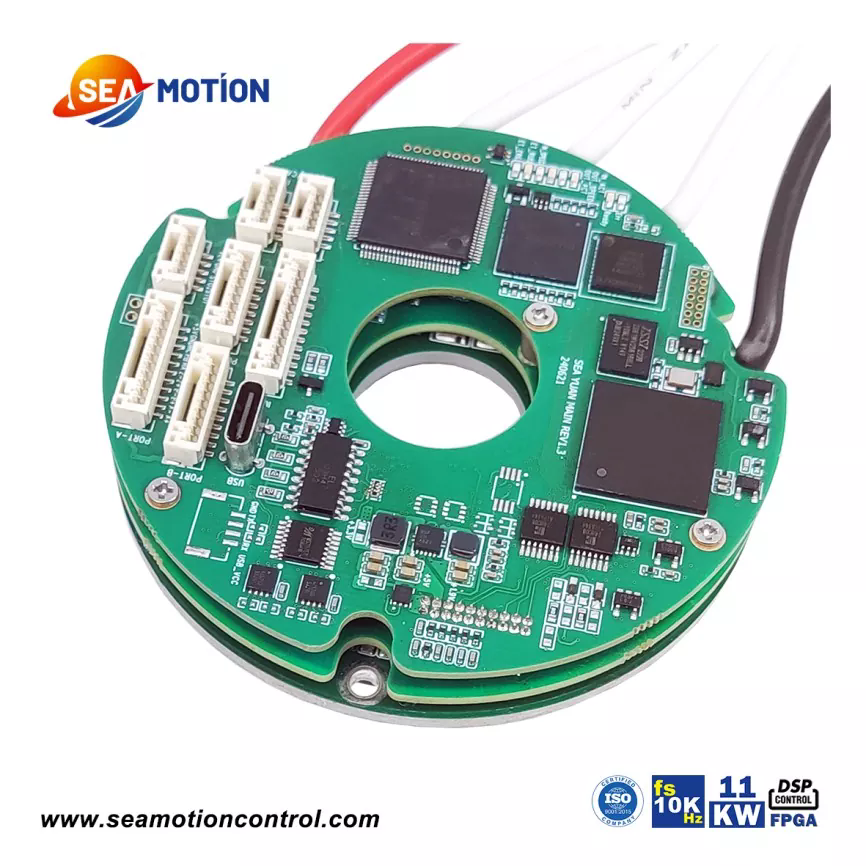
En typisk konfiguration inkluderar en ramlös vridmomentmotor, planetväxellåda, återkopplingssystem för kodare och dedikerad motordrivrutin. Tillsammans omvandlar dessa komponenter elektrisk energi till kontrollerad mekanisk rörelse samtidigt som de stöder vridmomentöverföring och positionsövervakning.
SJÖRÖRELSE tillhandahåller en planetledsmodul designad för industriell robotprecisionskontroll. Dess planetariska reduktionsarkitektur betonar strukturell enkelhet och kostnadseffektivitet, vilket gör den till ett potentiellt alternativ för utrustningsutvecklare som behöver pålitlig kopplingsmanövrering utan onödigt komplicerad mekanisk integration.
Lämpligheten för vilken modul som helst beror i slutändan på dess nominella driftsförhållanden, mekaniska gränssnitt, kontrollkrav och kraven från målapplikationen.
Prestandan hos en robotled beror på den samordnade driften av dess mekaniska transmission, motor, återkopplingsanordningar och styrelektronik. Varje komponent bidrar till den övergripande rörelsekontrollprocessen.
Motorn genererar rotationskraft när den förses med elektrisk kraft. En ramlös design kan hjälpa utrustningstillverkare att integrera motorn i en kompakt mekanisk enhet, förutsatt att det omgivande huset, monteringsstrukturen och värmehanteringen är lämpligt konstruerade.
Planetväxellådan använder ett centralt solhjul, omgivande planetväxlar och ett ringhjul för att överföra rörelse. Beroende på dess konfiguration och reduktionsförhållande minskar växellådan utgående hastighet samtidigt som det tillgängliga utgående vridmomentet ökar. Detta gör planettransmission användbar för robotleder som kräver kontrollerad rörelse och praktisk vridmomentdensitet.
Kodare ger rörelserelaterad feedback till styrsystemet. SEA MOTIONs specificerade konfiguration innehåller två magnetiska kodare, som stödjer rörelseavkänning i den integrerade enheten. De exakta återkopplingsfunktionerna och styrarkitekturen bör bekräftas mot den tekniska dokumentationen för den valda modellen.
Föraren hanterar motordrift enligt kontrollkommandon och tillgänglig feedback. Att integrera en matchad drivrutin kan förenkla systemutvecklingen, minska komponentmatchningsarbetet och stödja mer konsekvent driftsättning än att montera en overifierad kombination av oberoende enheter.
För ett komplett system bör ingenjörer också verifiera kontrollerkompatibilitet, kommunikationsgränssnitt, elektriskt skydd och de kontrollfunktioner som krävs av applikationen.
Tekniska specifikationer utgör grunden för att utvärdera om en planetledsmodul kan tillfredsställa en robots driftskrav. Följande värden publiceras för SEA MOTIONs planetledsmodul och bör kontrolleras mot den exakta konfigurationen som köps.
| Parameter | Publicerad specifikation | Teknisk betydelse |
|---|---|---|
| Märkspänning | 48 V | Nominell elförsörjningsreferens |
| Arbetsspänningsområde | 24–60 V | Hjälper till att definiera kraftsystemkompatibilitet |
| Nominell uteffekt | 140 W ±10 % | Referens för planering av uteffekt |
| Nominellt vridmoment | 5 N·m | Referens för kontinuerliga driftkrav |
| Högsta vridmoment | 14 N·m | Referens för kortvariga vridmomentkrav |
| Obelastad hastighet | 315 rpm ±10 % | Indikerar hastighet under specificerat tomgångsförhållande |
| Nominell lasthastighet | 260 rpm ±10 % | Referens för drift under märklast |
| Utväxling | 10:1 | Definierar transmissionsreduktionsförhållandet |
| Drivtyp | DSP | Identifierar den publicerade drivrutinstypen |
| Kodarkonfiguration | Två magnetiska kodare | Stöder feedback-baserad rörelsekontroll |
| Vikt | 310 g ±3 g | Relevant för flyttmassa och fogförpackningar |
| Arbetstemperatur | -20°C till 50°C | Definierar det publicerade driftstemperaturintervallet |
| Arbetsfuktighet | 5 %–85 % | Referens för miljöplanering |
Viktig teknisk notering:Nominellt vridmoment och toppvridmoment representerar olika driftsförhållanden. Maximalt vridmoment bör inte behandlas som en klassificering för kontinuerlig drift. Den publicerade informationen om belastningstid visar 5 N·m som nominell drift, 7 N·m i 120 sekunder, 10 N·m i 18 sekunder, 12 N·m i 10 sekunder och 14 N·m i 5 sekunder. Faktiska driftgränser, kylförhållanden, arbetscykler och tillåten överbelastningsfrekvens bör bekräftas med tillverkaren.
För ytterligare information, besök den officiella produktsidan för SEA MOTION Planetary Joint Module.
En integrerad planetledsmodul kan förenkla utvecklingen av robotsystem genom att kombinera mekanisk transmission och elektroniska rörelsekontrollkomponenter. Dess praktiska fördelar beror på tillämpningen och kvaliteten på systemintegration.
Det är viktigt att skilja integrationsbekvämlighet från garanterad systemprestanda. Slutlig noggrannhet, styvhet, livslängd, buller och termiskt beteende beror på den kompletta mekaniska och elektriska designen.
Planetledsmoduler är relevanta för robotapplikationer som kräver kontrollerad rotationsrörelse, repeterbar aktivering och en lämplig balans mellan prestanda och kostnad. SEA MOTION identifierar flera applikationskategorier för sin planetledsmodul.
Humanoida robotar använder flera leder för att koordinera arm-, ben- och kroppsrörelser. En lämplig planetledsmodul kan ge aktivering för utvalda leder när dess vridmomentkapacitet, hastighet, massa och mekaniska dimensioner uppfyller designkraven.
Fyrbäddsrobotar förlitar sig på koordinerade benrörelser för att bibehålla balansen och navigera på olika ytor. Ledval måste ta hänsyn till stötbelastningar, acceleration, upprepade vridmomenttoppar och den arbetscykel som är förknippad med gång eller löpning.
Samverkande armar kräver kontrollerad rörelse över flera axlar. Ingenjörer kan utvärdera planetledsmoduler för lämpliga axlar genom att ta hänsyn till nyttolast, räckvidd, ledhastighet, positionskrav och säkerhetsfunktionerna för hela roboten.
Automatiserade plocksystem behöver förutsägbara rörelser för att koordinera grepp-, lyft-, överförings- och släppoperationer. En korrekt vald modul kan stödja dessa uppgifter samtidigt som den hjälper utrustningskonstruktörer att hantera sammansättningens komplexitet.
Mobila robotplattformar och vissa elektriska mobilitetssystem använder också kompakta elektromekaniska ställdon. I dessa applikationer bör ingenjörer noggrant verifiera mekaniska belastningar, vibrationsexponering, strömförbrukning, miljöskydd och modulens lämplighet för den avsedda driftscykeln.
Alla moduler är inte lämpliga för alla applikationer. Utomhusdrift, kraftiga rörelser, spolningsmiljöer och säkerhetskritiska robotsystem kräver specifik verifiering snarare än antaganden baserade på enbart produktkategori.
Att välja en planetledsmodul innebär mer än att jämföra maximalt vridmoment eller inköpspris. En strukturerad utvärdering hjälper till att minska risken för överdimensionering, överhettning, kontrollinkompatibilitet och för tidigt mekaniskt slitage.
Genom att förse leverantören med en tydlig applikationsinformation – inklusive lastprofiler, målhastighet, rörelsecykel, installationsritningar och kontrollkrav – blir det lättare att utvärdera lämplig konfiguration.
Planetära och harmoniska gemensamma arkitekturer adresserar överlappande men olika tekniska prioriteringar. Rätt val beror på den relativa betydelsen av transmissionsegenskaper, förpackning, precision, vridmomentkrav och budget.
| Utvärderingsfaktor | Planetarisk ledmodul | Harmonisk ledmodul |
|---|---|---|
| Överföringsprincip | Planetväxelreduktion | Harmonisk växelreduktion |
| Designprioritet | Praktisk kostnad och vridmomentöverföring | Precisionsorienterad rörelse och kompakt integration |
| Backlash-överväganden | Beror på växellådans design och tillverkningstoleranser | Väljs ofta när låg bakslag är en prioritet |
| Vridmoment och hastighet | Beror på utväxling, motor och belastningsförhållanden | Beror på modell, reduktionsförhållande och driftsförhållanden |
| Urvalsfokus | Lastkapacitet, effektivitet, kostnad och driftscykel | Positioneringskrav, glapp, förpackning och lastförhållanden |
Denna jämförelse är kvalitativ snarare än en ersättning för modellspecifika tester. Ingendera arkitekturen är universellt överlägsen. Ingenjörer bör jämföra verifierade vridmoment-hastighetskurvor, speldata, effektivitet, styvhet, termiska gränser och livslängdsinformation innan de fattar ett köpbeslut.
Utforska SEA MOTIONs Harmonic Joint Module för att förstå den alternativa transmissionsmetoden och diskutera vilken design som passar ditt robotsystem bättre.
Dess primära funktion är att tillhandahålla kontrollerad rotationsaktivering vid en mekanisk led. Genom att integrera en motor, planetreducerare, återkopplingskodare och en drivrutin hjälper modulen robotsystem att generera och hantera ledrörelser.
Det publicerade nominella vridmomentet är 5 N·m, med ett toppvridmoment på 14 N·m. Dessa värden hänvisar till olika driftsförhållanden. Den tillåtna varaktigheten och frekvensen för drift med högre vridmoment bör beaktas vid systemdesign.
Den publicerade märkspänningen är 48 V, och arbetsspänningsområdet är 24–60 V. Strömförsörjningen och tillhörande elektronik måste också stödja den erforderliga strömmen, transienta kraven och tillämpliga skyddskrav.
Den kan stödja feedback-baserad rörelsekontroll genom sin motor, kodarsystem och dedikerade drivrutin. Den faktiska positioneringsnoggrannheten och repeterbarheten beror på den fullständiga konfigurationen, växellådans egenskaper, kontrollinställning och mekanisk struktur. Begär modellspecifik prestandadata när exakt positionering är nödvändig.
Potentiella applikationer inkluderar humanoida robotar, fyrbäddsrobotar, kollaborativa armar, plockrobotar och intelligent mobil utrustning. Lämpligheten ska bedömas mot applikationens lastprofil, hastighet, miljöförhållanden och säkerhetskrav.
Dela erforderligt vridmoment och hastighet, driftscykel, strömförsörjning, mekaniskt gränssnitt, styrprotokoll och miljöförhållanden med tillverkaren. Begär ett aktuellt datablad och klargör eventuella olistade specifikationer innan du gör en beställning.
Besök den officiella produktsidan för Planetary Joint Module för att skicka in en förfrågan. För en korrekt offert, ange din målapplikation, förväntad orderkvantitet, tekniska krav och föredraget leveransschema.
En planetledsmodul kan vara en praktisk rörelsestyrningslösning för robotutrustning som kräver integrerad aktivering, kontrollerad vridmomentöverföring och kostnadsmedveten systemdesign. Genom att kombinera en ramlös vridmomentmotor, planetreducerare, dubbel magnetisk kodarfeedback och en dedikerad drivrutin, erbjuder SEA MOTION ett integrerat alternativ för ingenjörer som utvecklar robotförband och intelligent automationsutrustning. Framgångsrik implementering beror fortfarande på att modulens verifierade specifikationer matchas med den faktiska mekaniska belastningen, rörelseprofilen, styrarkitekturen och arbetsmiljön. Om du utvärderar en planetledsmodul för en ny robot eller uppgraderar ett befintligt automationssystem, granska de tekniska kraven med SEA MOTION ochkontakta ossför att diskutera produktspecifikationer, applikationslämplighet och en offert för ditt projekt.