Artikelsammanfattning: A Ramlös vridmomentmotorär designad för applikationer där konventionella inbyggda motorer, växellådor, remmar och kopplingar skapar oönskade mekaniska begränsningar. Genom att separera rotorn och statorn och integrera dem direkt i maskinstrukturen kan denna motorarkitektur leverera hög vridmomentdensitet, lågt mekaniskt glapp, kompakt installation, mjuk rotation och responsiv kontroll. Den här artikeln förklarar hur ramlösa vridmomentmotorer fungerar, varför de är värdefulla i krävande rörelsesystem, vad ingenjörer bör tänka på vid urval och integration, och hur SEA MOTION stöder skräddarsydda lösningar för robotik, verktygsmaskiner, halvledarutrustning, medicinska system och andra precisionstillämpningar.
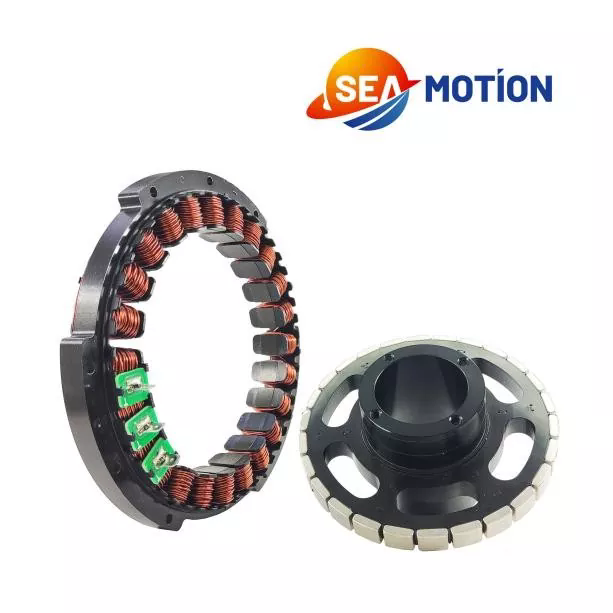
En ramlös vridmomentmotor är en permanentmagnetisk synkronmotor som levereras utan det konventionella motorhuset, integrerade lager eller inbyggd återkopplingsenhet. Istället för att ta emot en komplett sluten motor tar maskintillverkaren emot de primära elektromagnetiska komponenterna – vanligtvis en stator och rotor – som kan integreras direkt i den slutliga mekaniska strukturen.
Denna konfiguration ger designers mycket större frihet över arkitekturen för ett rörelsesystem. Motorn kan installeras runt en roterande led, inuti en robotaxel, under ett roterande bord eller runt en precisionsmekanism där det tillgängliga installationsutrymmet är begränsat.
Till skillnad från en traditionell motor som normalt överför kraft genom en växellåda, rem, remskiva, koppling eller annan transmissionskomponent, kan en ramlös vridmomentmotor driva lasten direkt. Att ta bort dessa mellanliggande mekaniska element kan minska mekanisk efterlevnad, transmissionsförluster, glapp, vibrationer och underhållskrav.
För högpresterande utrustning är målet inte bara att producera rotationsrörelse. Den verkliga utmaningen är att producera den rörelsen med det vridmoment, hastighet, styvhet, repeterbarhet, jämnhet och respons som krävs inom ett begränsat mekaniskt hölje.
Det är här den ramlösa arkitekturen blir särskilt användbar.
Funktionsprincipen är baserad på elektromagnetisk interaktion mellan permanentmagnetrotorn och de spänningssatta statorlindningarna.
Statorn innehåller de elektriska lindningarna som genererar ett roterande magnetfält när kontrollerad ström tillförs. Rotorn innehåller permanentmagneter som interagerar med detta magnetfält och producerar roterande vridmoment.
Eftersom rotorn och statorn levereras som separata komponenter kan den omgivande maskinstrukturen effektivt bli en del av motorenheten.
Ett typiskt system innehåller:
Resultatet är ett mycket integrerat rörelsesystem där motorn inte längre är ett oberoende mekaniskt paket. Istället blir det en integrerad del av maskinen.
Detta tillvägagångssätt är särskilt värdefullt när ingenjörer behöver en stor ihålig axel, kompakta axiella dimensioner, stor utgående diameter eller direktdriven funktionalitet.
Den främsta fördelen med en ramlös vridmomentmotor är designflexibilitet. Flera ytterligare fördelar kan dock göra denna arkitektur attraktiv för precisionsmaskiner.
Vridmomentdensiteten är särskilt viktig när motorn måste passa in i ett litet mekaniskt hölje. En korrekt vald ramlös motor kan ge avsevärt vridmoment utan att kräva det fysiska utrymmet som är associerat med en konventionell motor- och transmissionsenhet.
Direktdrift eliminerar många komponenter som traditionellt används för att överföra rotationskraft. Det finns inget krav på en växellåda för att bara öka vridmomentet eller minska hastigheten när motorn kan väljas och styras för önskad arbetspunkt.
Detta kan förenkla den mekaniska arkitekturen och minska antalet komponenter som kan införa mekaniska fel.
Växelmekanismer kan införa glapp, särskilt när komponenterna slits eller när transmissionen kräver flera steg. En direktdriven konfiguration undviker kuggavstånd som en källa till positioneringsfel.
För applikationer som robotförband och precisionsrotationssteg kan detta vara en stor fördel.
Eftersom motorn inte kräver ett traditionellt hölje, kan designers integrera den elektromagnetiska enheten i tillgängligt strukturellt utrymme. Detta är användbart när förpackningsbegränsningar är allvarliga.
Låga kuggegenskaper och lämpliga kontrollalgoritmer kan bidra till jämn rotation. Detta är värdefullt för utrustning där vibrationer, hastighetsrippel eller vridmomentstörningar kan påverka slutproduktens kvalitet.
En ramlös motor tvingar inte integratorn att använda en specifik återkopplingsenhet. Kodaren kan väljas enligt erforderlig upplösning, noggrannhet, miljöförhållanden, kommunikationsprotokoll och maskinarkitektur.
Denna flexibilitet är användbar för OEM-tillverkare som utvecklar olika maskinplattformar kring en gemensam motorfamilj.
Ramlösa vridmomentmotorer är särskilt lämpliga för applikationer som kräver högt vridmoment, kompakt konstruktion, direktdrift och noggrann rotationskontroll.
| Ansökan | Varför ramlös design är värdefull | Typisk designprioritet |
|---|---|---|
| Robotiska leder | Kompakt integration och direkt vridmomentöverföring | Vridmomentdensitet, styvhet, positionsnoggrannhet |
| Verktygsmaskiner | Direkt roterande drivning med minskat transmissionsfel | Precision, hastighetsstabilitet, termisk prestanda |
| Roterande bord | Stora öppningar och kompakta enhetsarkitekturer | Vridmoment, repeterbarhet, runout |
| Medicinsk utrustning | Kompakt och smidigt kontrollerad rörelse | Låg vibration, tillförlitlighet, renhet |
| Halvledarutrustning | Hög precision inom begränsat installationsutrymme | Positionsstabilitet, termisk kontroll, renhet |
| Precisionsautomation | Flexibel mekanisk integration | Dynamisk respons och repeterbarhet |
Inom robotteknik, till exempel, kan motorn installeras direkt i en skarv och kombineras med konstruktörens egna lager, hus, givare och strukturella komponenter. Detta kan ge en mer kompakt skarv än att använda en komplett motor.
I precisionsroterande utrustning kan direktdrift också minska antalet mekaniska gränssnitt mellan motorn och arbetsbelastningen.
Val av motor bör börja med de faktiska belastningskraven snarare än endast motorns nominella vridmoment. En motor som ser lämplig ut baserat på toppvridmoment kan fungera dåligt om kontinuerlig termisk belastning, accelerationskrav eller återkopplingsnoggrannhet förbises.
Ingenjörer bör utvärdera följande parametrar.
Det är också viktigt att skilja mellan en motors teoretiska förmåga och dess prestanda inuti den färdiga maskinen. Lagerfriktion, strukturell styvhet, värmeavledning, kodarinstallation, rotorbalansering och drivavstämning kan alla påverka det slutliga resultatet.
Värme är en av de viktigaste tekniska övervägandena när man designar ett direktdrivet rörelsesystem.
Elektriskt motstånd i statorlindningarna genererar värme under drift. När lindningstemperaturen ökar ökar också det elektriska motståndet, vilket kan påverka effektiviteten och tillgängligt kontinuerligt vridmoment.
För applikationer som kräver långvarigt högt vridmoment överväger ingenjörer vanligtvis aktiv vätskekylning integrerad i statorstrukturen. Vatten- eller vattenglykolkylning kan tillhandahålla en kontrollerad väg för att avlägsna värme från motorenheten.
För applikationer med lägre belastning kan naturlig konvektion eller forcerad luftkylning vara tillräcklig beroende på motorstorlek, installationsförhållanden, omgivningstemperatur och driftcykel.
En praktisk termisk design bör överväga:
Temperaturavkänning bör också integreras i styrstrategin. Om lindningstemperaturen närmar sig sin tillåtna gräns kan frekvensomriktaren minska ström- eller vridmomentbehovet för att skydda motorn.
För halvledar-, laboratorie-, medicinsk eller renrumsutrustning kan kyldesign kräva ytterligare uppmärksamhet eftersom kyllösningen inte får införa kontaminering eller oönskade partiklar i driftsmiljön.
En ramlös vridmomentmotor inkluderar normalt inte en inbyggd kodare. Detta ger maskinkonstruktörer friheten att välja en återkopplingsteknik som matchar det slutliga systemet.
Möjliga återkopplingsteknologier inkluderar optiska, magnetiska, induktiva och absoluta kodarsystem. Rätt val beror på önskad positionsupplösning, miljöförhållanden, kommunikationsprotokoll, hastighet, kostnad och mekaniskt arrangemang.
Högupplöst återkoppling är särskilt viktigt när applikationen kräver extremt mjuk rörelse eller exakt vinkelpositionering.
Encodern ska inte behandlas som en oberoende komponent. Motorn, givaren, drivningen, lagersystemet och maskinstrukturen måste fungera som ett styrsystem.
Till exempel kan en kodare ge utmärkt nominell upplösning men ändå producera otillfredsställande systemprestanda om dess mekaniska montering introducerar excentricitet eller utlopp. Likaså kan en högpresterande motor misslyckas med att leverera sin potential om servoparametrarna är dåligt inställda.
Därför bör återkopplingsintegrering övervägas under det mekaniska konstruktionsstadiet snarare än att läggas till efter att motorn redan har valts.
Ramlös konstruktion skapar designfrihet, men den överför också mer ansvar till maskinbyggaren. Den omgivande mekaniska strukturen blir en viktig del av motorsystemet.
Flera områden förtjänar särskild uppmärksamhet.
Rotorn och statorn måste bibehålla det erforderliga luftgapet under hela driften. Överdriven excentricitet kan påverka elektromagnetisk prestanda och kan öka vibrationer eller mekanisk risk.
En flexibel monteringsstruktur kan äventyra fördelarna med en högpresterande motor. Strukturell deformation under belastning kan bli en källa till positioneringsfel även när motorn i sig har utmärkta elektromagnetiska egenskaper.
Eftersom den ramlösa motorn normalt inte innehåller lager måste maskinkonstruktören välja lager enligt radiell belastning, axiell belastning, hastighet, styvhet, förväntad livslängd och krav på noggrannhet.
Höghastighetsapplikationer kräver noggrann uppmärksamhet på rotorbalansen. Mekanisk obalans kan generera vibrationer och minska kvaliteten på rörelsekontroll.
För system med ihåliga axlar kan den tillgängliga innerdiametern ge en bekväm väg för kablar, pneumatiska ledningar, optiska komponenter eller andra maskinelement. Kabelrörelser bör ändå utvärderas noggrant för att undvika störningar på roterande komponenter.
SJÖRÖRELSEtillhandahåller ramlösa vridmomentmotorlösningar för avancerade motion-control-applikationer där standardmotorer kanske inte erbjuder tillräcklig integrationsflexibilitet.
Enligt dess produktinformation är SEA MOTIONs ramlösa motortillvägagångssätt avsedd för industrier inklusive robotik, verktygsmaskiner, halvledarutrustning, medicinsk utrustning, universitet, forskningsinstitutioner och avancerad tillverkning. Företaget stödjer både standardprodukter och applikationsspecifik anpassning.
Anpassning kan vara viktigt när en standardmotor inte passar det tillgängliga mekaniska höljet. Beroende på applikationskrav kan modifieringar involvera axiella dimensioner, innerdiameter, lindningsarrangemang, spänningskrav och återkopplingsrelaterade konfigurationer.
För OEM-projekt kan detta ingenjörsstöd minska klyftan mellan komponentval och slutlig maskinintegration. Istället för att välja en motor endast baserat på ett katalognummer kan ingenjörer utvärdera motorn som en del av den kompletta rörelsearkitekturen.
SJÖRÖRELSE beskriver också testprocedurer som täcker elektriska egenskaper och rotorprestanda, med tillverkningskontroller tillämpade på viktiga motorparametrar. Dess dokumentationsstöd inkluderar tekniska ritningar, 3D-filer, integrationsinformation och enhetsrelaterat material.
Denna typ av teknisk support är särskilt värdefull för OEM-tillverkare som behöver gå från prototyputveckling till repeterbar produktion utan att göra om hela rörelsesystemet.
| Faktor | Ramlös vridmomentmotor | Konventionell husmotor |
|---|---|---|
| Mekanisk integration | Mycket anpassningsbar | Vanligtvis baserat på fasta husmått |
| Överföring | Väl lämpad för direktkörning | Kan kräva koppling, rem eller växellåda |
| Glapp | Kan minimera transmissionsrelaterat glapp | Kan bero på transmissionskomponenter |
| Feed-back | Flexibelt val av kodare | Ofta förutbestämda eller integrerade |
| Hus | Tillhandahålls av maskinkonstruktör | Integrerad av motortillverkaren |
| Anpassning | Hög | Generellt mer begränsad |
| Installation | Kräver ett större ingenjörsansvar | Oftast enklare |
| Idealisk användning | Kompakt, högpresterande, integrerat maskineri | Motortillämpningar för allmänna ändamål |
Jämförelsen betyder inte att ramlösa motorer automatiskt är bättre för varje maskin. En konventionell inbyggd motor kan vara det mer praktiska valet när snabb installation, standardiserad montering eller enkelt underhåll är det primära målet.
Den ramlösa arkitekturen blir särskilt övertygande när förpackning, direktdrift, vridmomentdensitet, precision och integration på systemnivå är viktigare än plug-and-play-installation.
Innan man godkänner en ramlös vridmomentmotor för produktion bör ingenjörer granska hela systemet istället för att utvärdera motorn isolerat.
Den här checklistan hjälper till att förhindra ett vanligt tekniskt problem: att välja en motor som uppfyller det nominella vridmomentkravet men som inte uppfyller de verkliga mekaniska, termiska eller kontrollkraven för den färdiga maskinen.
En standard servomotor kommer normalt som ett komplett mekaniskt paket med hus, lager och ofta en integrerad återkopplingsenhet. En ramlös vridmomentmotor tillhandahåller separata rotor- och statorkomponenter så att maskintillverkaren kan designa det omgivande huset, lagerarrangemanget och återkopplingssystemet.
De flesta precisionstillämpningar kräver återkoppling för styrning med sluten slinga, även om den exakta sensorn beror på applikationen. Eftersom omkodaren inte är fixerad till motorpaketet kan ingenjörer välja feedback enligt noggrannhet, upplösning, miljö- och kommunikationskrav.
Ja. Direktdrift är en av de främsta anledningarna till att ingenjörer väljer denna arkitektur. Motorn kan integreras direkt med den roterande lasten och undviker mekaniska transmissionskomponenter som växellådor, remmar och kopplingar där applikationen tillåter.
Kylning är kritisk när motorn arbetar kontinuerligt med högt vridmoment. Den nödvändiga lösningen beror på arbetscykeln, motordimensioner, omgivningsförhållanden, installationsstruktur och tillåten lindningstemperatur. Vätskekylning övervägs ofta för krävande kontinuerliga applikationer.
Ja. SEA MOTION beskriver stöd för anpassade motorkonfigurationer, inklusive dimensionsförändringar, lindningsanpassningar, modifieringar av innerdiameter och återkopplingsrelaterad integration för OEM-applikationer.
De är väl lämpade för många robotkopplingskonstruktioner eftersom rotorn och statorn kan integreras direkt i fogstrukturen. Detta kan hjälpa till att minska paketstorleken samtidigt som det ger direkt vridmomentöverföring och flexibel kodarintegration.
Ingenjörer bör överväga värmeavlägsnande, lagermaterial, smörjning, kabeldragning, ytrenhet, partikelgenerering och kompatibiliteten hos hela aggregatet med renrumsmiljön. Kylsystem bör också utformas för att undvika att oönskade partiklar eller föroreningar införs.
I lämpliga tillämpningar, ja. En direktdriven ramlös motor kan eliminera växellådan och tillhörande transmissionskomponenter. Motorn måste dock ge tillräckligt kontinuerligt och maximalt vridmoment vid erforderlig hastighet, och maskinstrukturen och lagren måste vara konstruerade för att klara den resulterande belastningen.
En ramlös vridmomentmotor ger ett annorlunda sätt att närma sig design av rörelsesystem. Istället för att behandla motorn som en fristående komponent, låter den motorn bli en del av maskinens mekaniska arkitektur.
Genom att kombinera en separat rotor och stator med ett lämpligt lagersystem, kodare, drivning, kyllösning och strukturell design, kan ingenjörer skapa kompakta direktdrivna system med hög vridmomentdensitet, lågt transmissionsrelaterat glapp, mjuk rörelse och stark kontrollprestanda.
Den viktigaste faktorn är teknik på systemnivå. Vridmoment, hastighet, tröghet, termiskt beteende, återkopplingsupplösning, mekanisk styvhet, inriktning, lagerprestanda och drivkompatibilitet måste alla utvärderas tillsammans.
För OEM-tillverkare och utrustningstillverkare som utvecklar robotförband, precisionsrotationssteg, verktygsmaskiner, halvledarutrustning, medicinsk utrustning och avancerade automationssystem kan rätt motorarkitektur ha en betydande effekt på storleken, prestanda, tillförlitligheten och den långsiktiga underhållsbarheten hos den slutliga maskinen.
SJÖRÖRELSEtillhandahåller ramlösa Torque Motor-lösningar med anpassning och tekniskt stöd för krävande motion-control-applikationer. Om du utvecklar en ny precisionsrörelseplattform eller behöver en motor som passar ett specifikt mekaniskt hölje,kontakta ossför att diskutera ditt vridmoment, hastighet, dimensioner, feedback, kylning och integrationskrav.